Maschinenbau・2025
Abstimmung des Bewegungsprofils einer fliegenden Schere
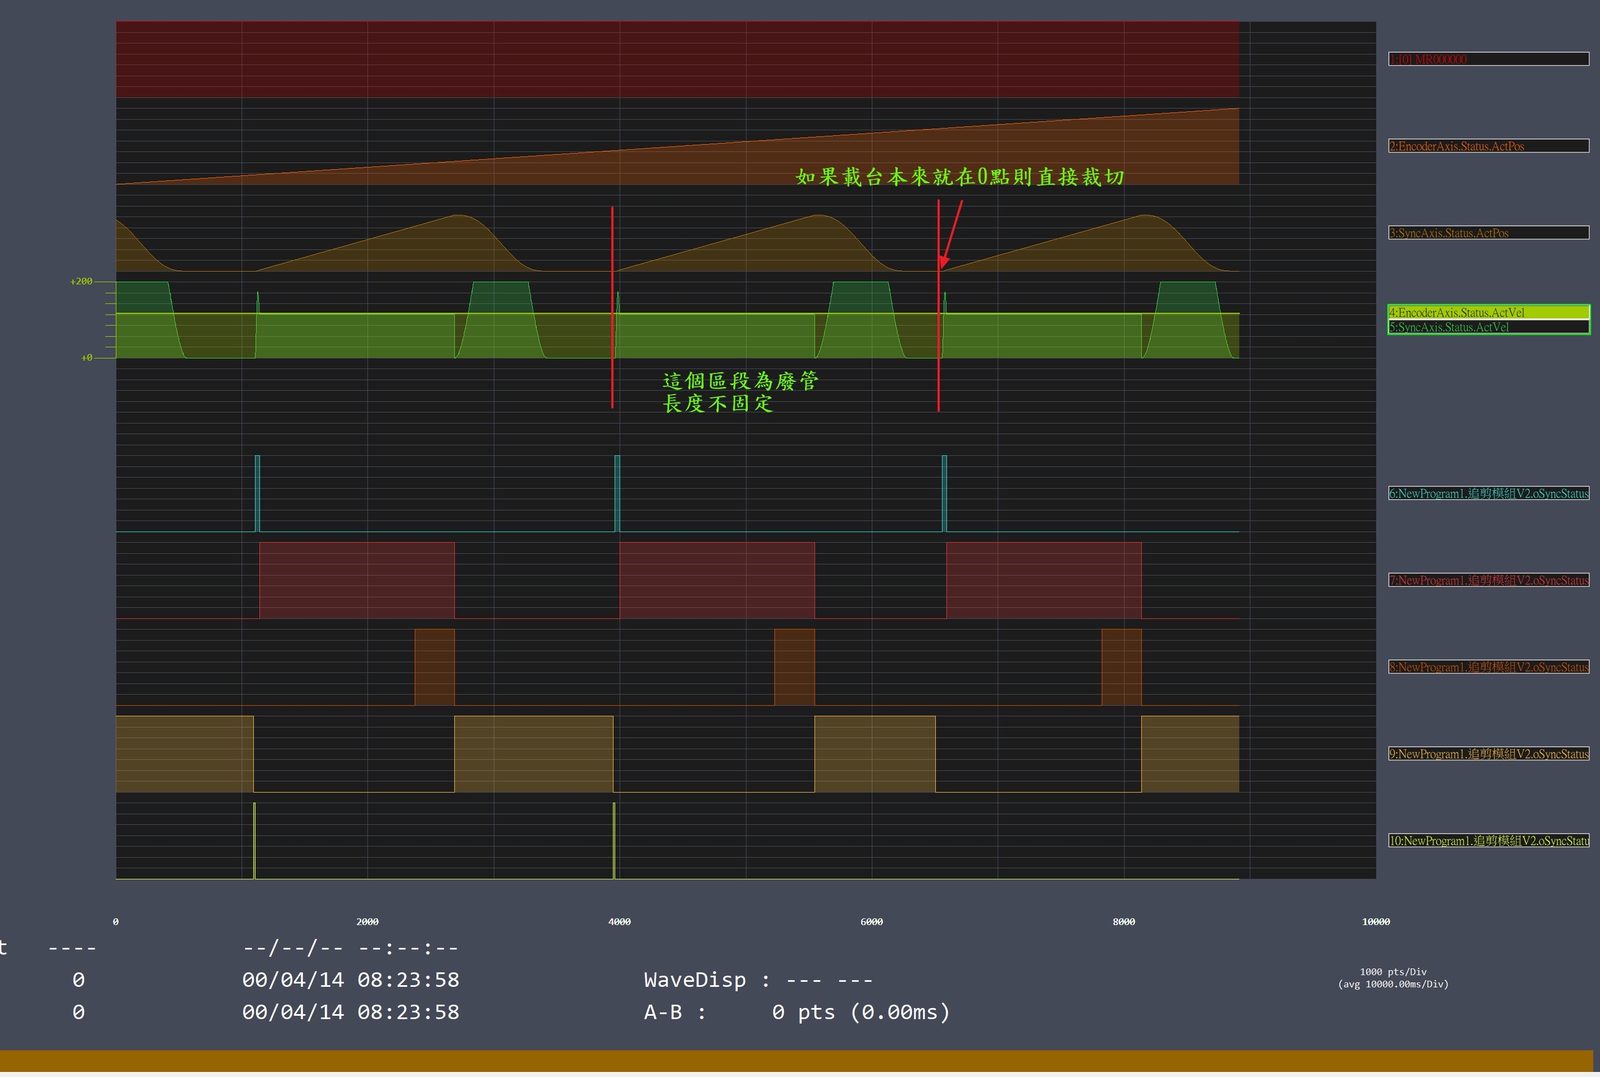
Die Bahn der fliegenden Schere wurde im EtherCAT-CSP-Modus selbst programmiert und anhand der Bewegungskurven Abschnitt für Abschnitt abgestimmt (Beschleunigen, Synchronisieren, Schneiden, Rückfahrt), damit der Längenschnitt präzise bleibt.
CHALLENGE
Aufgabenstellung
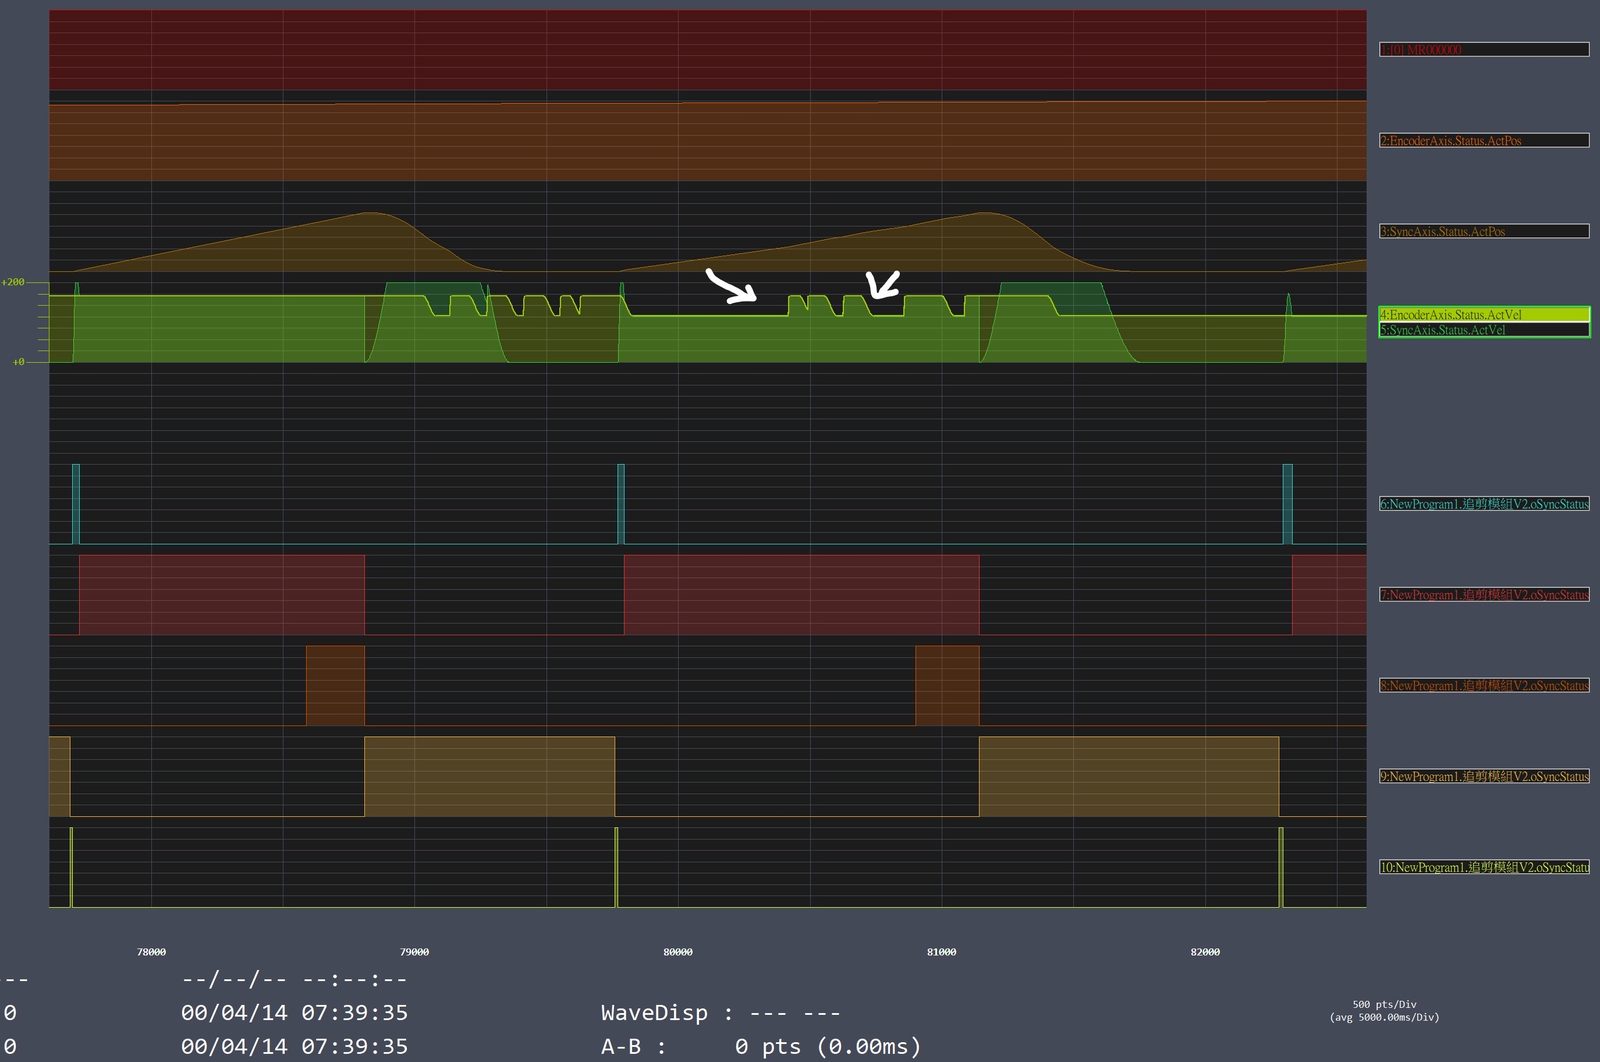
Rohre müssen während des kontinuierlichen Transports auf Länge geschnitten werden. Das Messer muss in kürzester Zeit auf Rohrgeschwindigkeit beschleunigen, schneiden und zurückfahren. Jede Geschwindigkeitsabweichung führt zu schrägen Schnitten oder Längenfehlern. Außerdem vibriert das Rohr beim Transport leicht, der Servo muss das herausfiltern, bevor er folgt.
SOLUTION
Lösung
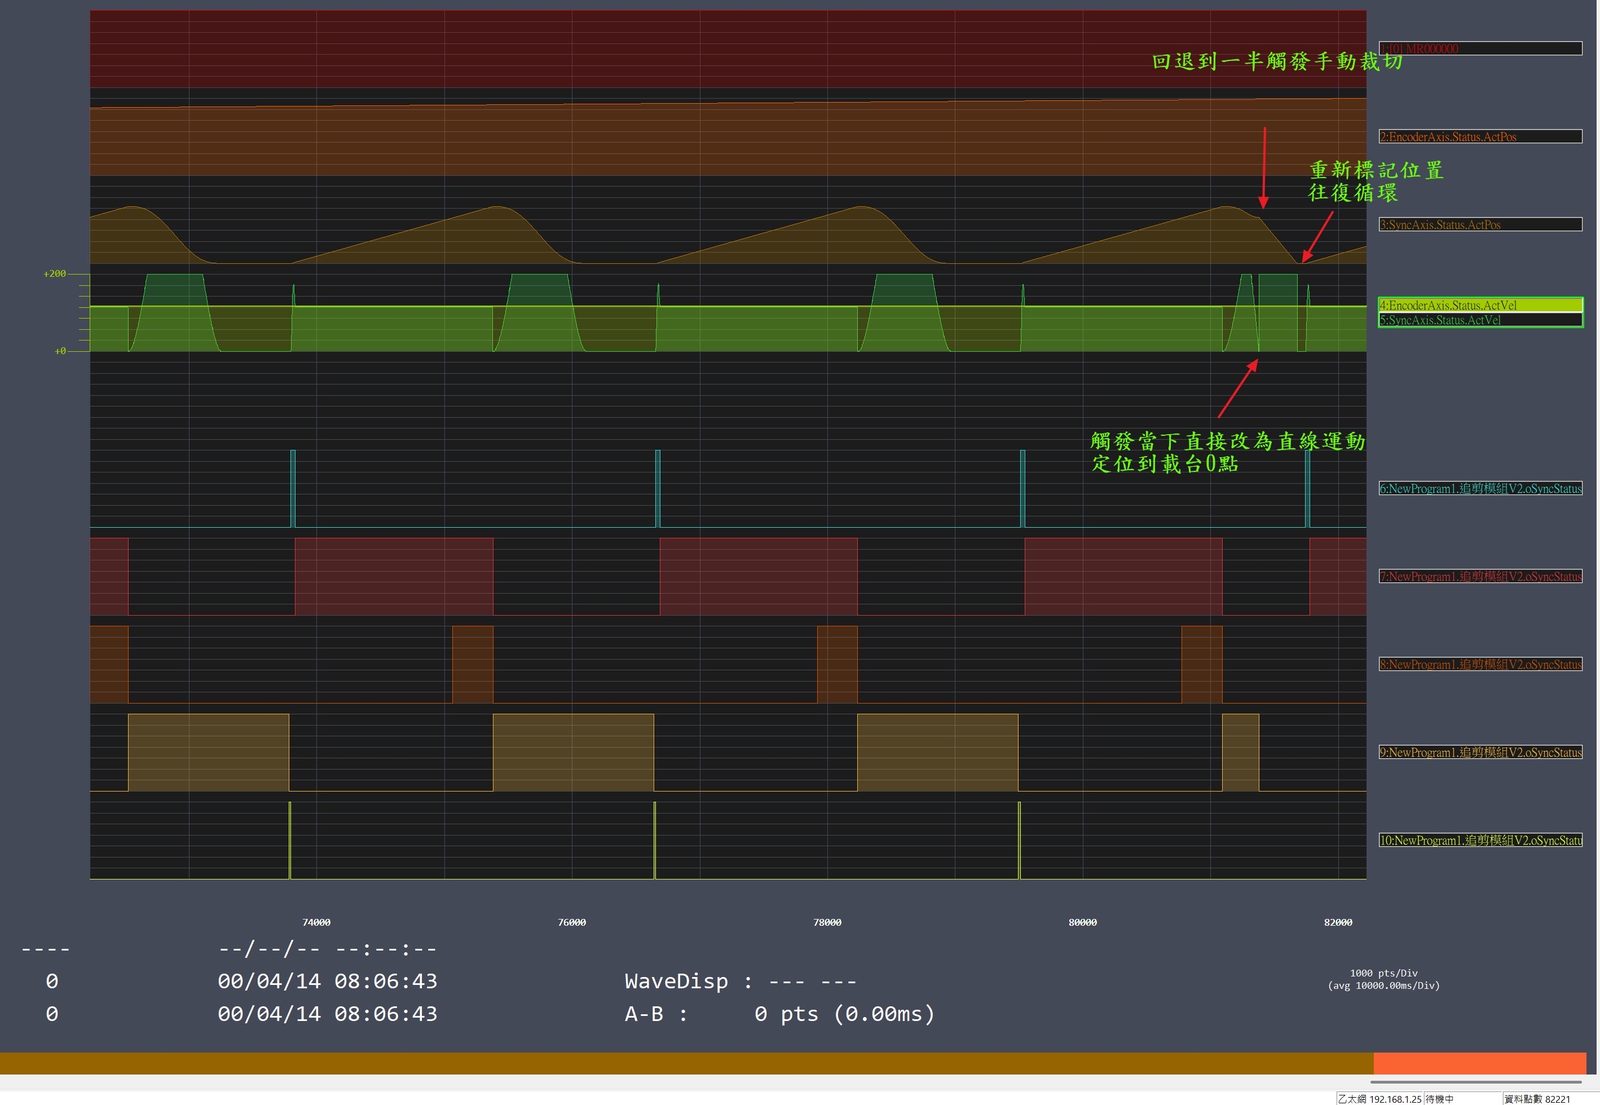
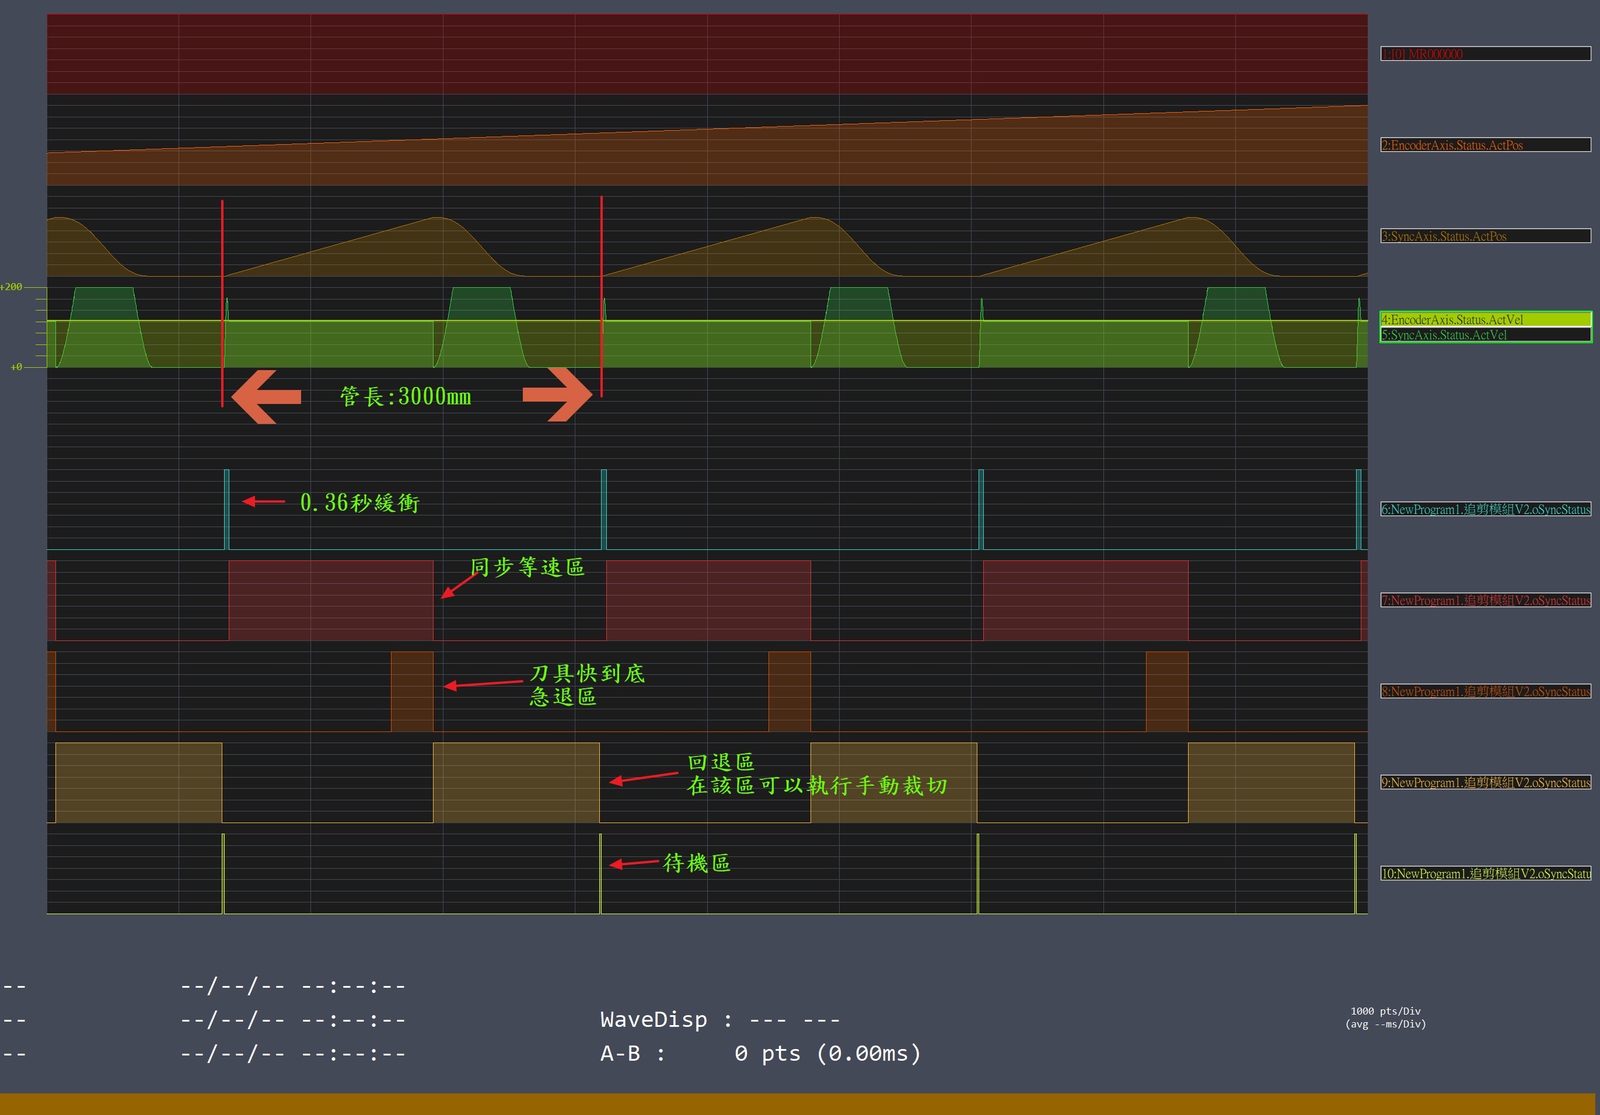
Wir haben die Bahn im EtherCAT-CSP-Modus selbst geschrieben und mit den Servomotoren eine Echtzeitsynchronisation erreicht. Der Zyklus ist in fünf Abschnitte geteilt: Beschleunigen und Aufholen, synchroner Gleichlauf, Schnitt, Rückfahrt und Bereitschaft. Mit dem Kurvenmonitor haben wir Beschleunigungs- und Verzögerungszeiten sowie die Länge des Synchronbereichs Abschnitt für Abschnitt abgestimmt und Schutzlogik für den Triggerpunkt und den manuellen Schnitt im Rückfahrbereich ergänzt.
EQUIPMENT
Komponenten und Technik
- EtherCAT-CSP-Modus
- Servomotoren
- Fliegende Schere
- Kurvenmonitor
RESULTS
Ergebnis
- Dynamisch variabler Längenschnitt für Rohre von 1000 bis 6000 mm
- Präzise Ausrichtung im synchronen Gleichlaufbereich
- Manueller Schnitt im Rückfahrbereich möglich
Die Schnittlänge ist jetzt stabil. Da die gesamte Abstimmung auf den Kurven beruht, ist ein fehlerhafter Abschnitt sofort erkennbar, was die Inbetriebnahmezeit erheblich verkürzt hat.
GALLERY